Shenzhen Reunion Electronics Co., Ltd.
Νέα

Πώς να επιλέξετε συνδέσμους για ρομπότ κίνησης: 3 κρίσιμα ζητήματα

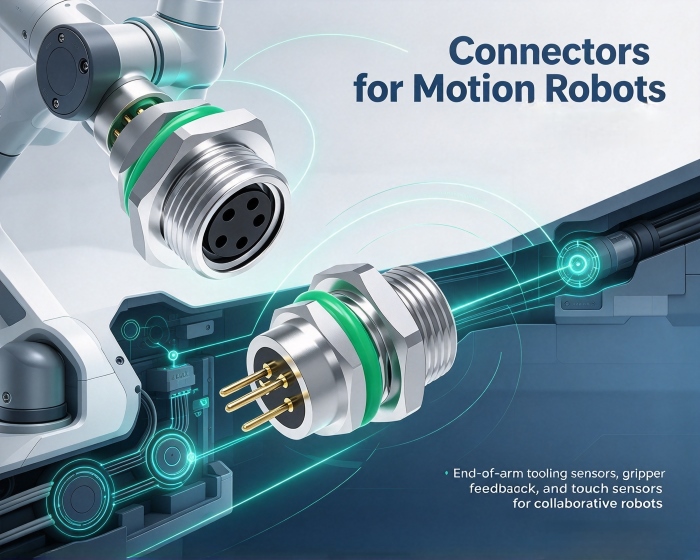
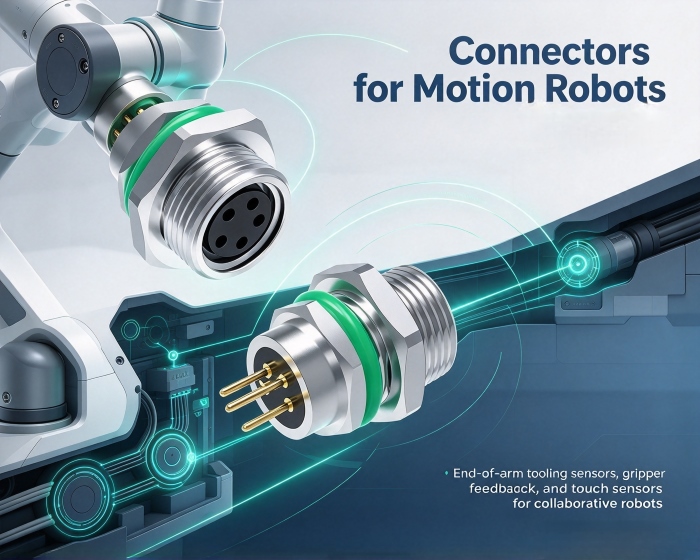
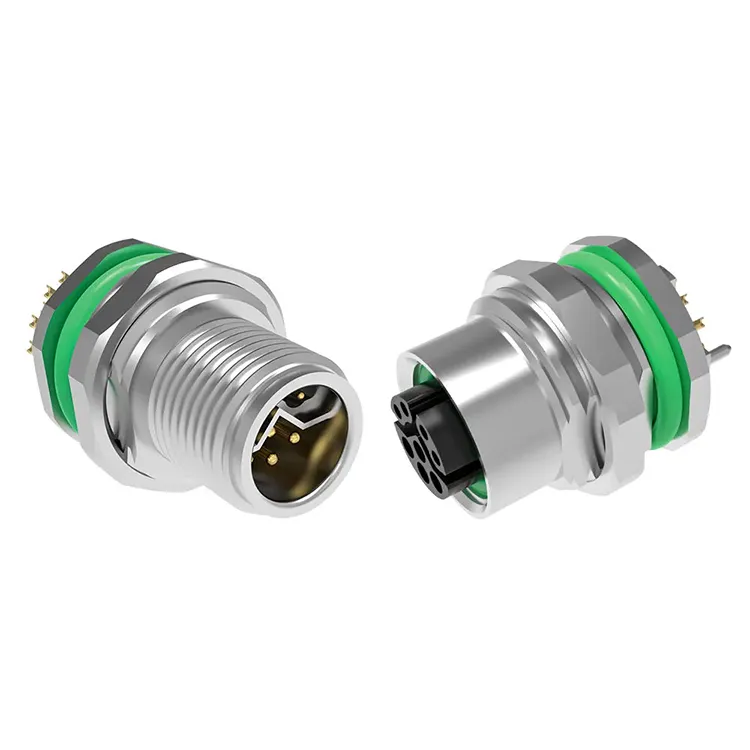
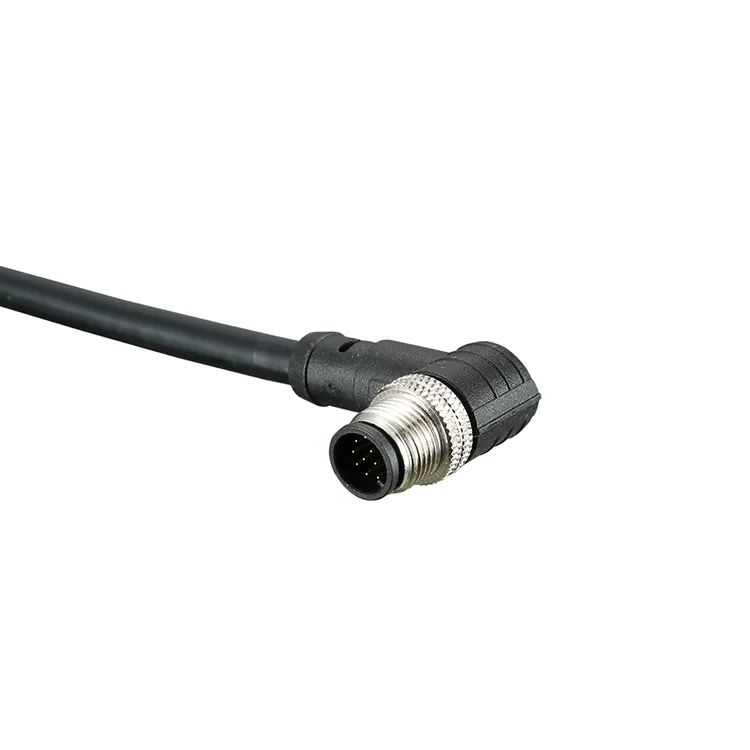
Οι αρμοί των ρομπότ κίνησης υψηλής ταχύτητας απαιτούν τρισδιάστατη σύνθετη κίνηση υψηλής συχνότητας και οι σύνδεσμοι υπόκεινται σε συνεχείς κραδασμούς, στρέψη και φθορά μικροκίνησης. Τα παραδοσιακά βιομηχανικά ρομπότ έχουν σχετικά σταθερές τροχιές λειτουργίας και οι σύνδεσμοί τους λειτουργούν κυρίως ως δίοδοι ισχύος και σήματος. Σε σενάρια κίνησης υψηλής ταχύτητας, ωστόσο, η αστοχία σπάνια συμβαίνει στιγμιαία, αλλά μάλλον συσσωρεύεται σταδιακά κατά τη διάρκεια της συνεχούς κίνησης. Η λογική πίσω από την επιλογήcσυνδετήρες για κινούμενα ρομπότθα πρέπει να βασίζεται στην εξαγωγή απαιτήσεων σχεδιασμού από αυτές τις συνθήκες λειτουργίας.


Γιατί η μηχανική αξιοπιστία αποτελεί προτεραιότητα;

Σε περιβάλλοντα με συνεχείς κραδασμούς, οι τυπικοί σύνδεσμοι κλειδώματος τριβής ενδέχεται να παρουσιάσουν προοδευτική χαλάρωση. Οι ακροδέκτες μετατοπίζονται ελαφρά κατά τη διάρκεια της δόνησης, με αποτέλεσμα η πίεση επαφής να μειώνεται σταδιακά, κάτι που τελικά οδηγεί σε διακοπή σήματος ή διακοπές ρεύματος.

Τα χαρακτηριστικά σχεδιασμού που αντιμετωπίζουν αυτό το ζήτημα περιλαμβάνουν: θετικό κλείδωμα και δευτερεύον κλείδωμα—όπως ο μηχανισμός διασφάλισης θέσης συνδετήρα (CPA)—ο οποίος χρησιμοποιεί μηχανικά στοπ για να αποτρέψει την τυχαία απεμπλοκή ακροδεκτών. και πλεονάζουσα σχεδίαση επαφών, όπου οι διπλές επαφές ή δύο ανεξάρτητες επαφές διατηρούν την αγωγιμότητα ακόμη και αν φθαρεί μία μόνο επαφή. Σε κρίσιμες τοποθεσίες όπως οι αρθρώσεις, αυτά τα χαρακτηριστικά μηχανικής αξιοπιστίας θα πρέπει να υπερισχύουν άλλων παραμέτρων. Για τους συνδέσμους που χρησιμοποιούνται σε ρομπότ κίνησης, οι ανθεκτικοί σε κραδασμούς μηχανισμοί ασφάλισης αποτελούν θεμελιώδη απαίτηση σε εφαρμογές συνεχούς κίνησης.


Πώς διασφαλίζεται η ακεραιότητα του σήματος;

Η ζήτηση για εύρος ζώνης δεδομένων σε ρομποτικά συστήματα υψηλής ταχύτητας συνεχίζει να αυξάνεται. Η επεξεργασία της όρασης σε πραγματικό χρόνο, ο έλεγχος κίνησης και η περιβαλλοντική ανίχνευση συνδέονται σε μεγάλο βαθμό, απαιτώντας συχνά τα διαφορικά σήματα υψηλής ταχύτητας και τα καλώδια ισχύος να δρομολογούνται παράλληλα μέσα σε συμπαγείς αρθρώσεις.

Σε αυτή τη διάταξη, οι ηλεκτρομαγνητικές παρεμβολές (EMI) είναι πρωταρχικό μέλημα. Τα σχέδια θωράκισης που χρησιμοποιούν δομές ελεγχόμενης σύνθετης αντίστασης συμβάλλουν στη μείωση της εξασθένησης του σήματος και της αλληλεπίδρασης μεταξύ σήματος και γραμμών ισχύος. Σε εφαρμογές που βασίζονται σε σερβομηχανισμό,υποδοχές για ρομπότ κίνησηςπρέπει να φέρει ρεύματα πολλών αμπέρ, ενώ διατηρεί καθαρή επικοινωνία μέσω καναλιών σήματος για κωδικοποιητές, αισθητήρες και άλλα εξαρτήματα. Οι υβριδικοί σύνδεσμοι επιτυγχάνουν ηλεκτρική απομόνωση και μηχανική ενοποίηση σε μια ενιαία διεπαφή, μειώνοντας την πολυπλοκότητα της καλωδίωσης και τον αριθμό των σημείων σύνδεσης.


Πώς πρέπει να γίνονται αντισταθμίσεις σχετικά με την προσαρμογή του χώρου;

Ο εσωτερικός χώρος στις αρθρώσεις του ρομπότ είναι σχετικά περιορισμένος. Όταν οι σύνδεσμοι συνδυάζονται σε περιορισμένους χώρους, μπορεί να υποβληθούν σε μη αξονικές τάσεις συναρμολόγησης, οι οποίες, με την πάροδο του χρόνου, μπορούν να προκαλέσουν παραμόρφωση του περιβλήματος ή μετατόπιση ακροδεκτών.

Ένας πλωτός σχεδιασμός μπορεί να απορροφήσει τη μετατόπιση που προκαλείται από ανοχές συναρμολόγησης και λειτουργικούς κραδασμούς, μειώνοντας έτσι την επίδραση των τάσεων του συγκροτήματος στους ακροδέκτες. Οι λύσεις με στενό βήμα και χαμηλό προφίλ είναι άμεσα κατάλληλες για συμπαγείς χώρους, ελαχιστοποιώντας την αναγκαστική συναρμολόγηση λόγω περιορισμών χώρου. Μόλις πληρούνται τα δύο πρώτα κριτήρια, επιλέξτε την πιο συμπαγή λύση. Προσαρμογήυποδοχές για ρομπότ κίνησηςσε περιορισμένο χώρο απαιτεί μια ισορροπία μεταξύ αξιοπιστίας και συμπαγούς.


Πώς πρέπει να διενεργείται η επαλήθευση μετά την επιλογή;

Μόλις ολοκληρωθεί η επιλογή, συνιστάται να επιβεβαιώσετε με τον προμηθευτή εάν το προϊόν έχει υποβληθεί σε δυναμικές δοκιμές ζωής, συμπεριλαμβανομένων των δεδομένων απόδοσης υπό συνθήκες δόνησης, στρέψης και σύνθετης κίνησης. Οι στατικές ηλεκτρικές παράμετροι είναι απλώς ένα σημείο εκκίνησης. η αξιοπιστία υπό δυναμικές συνθήκες λειτουργίας είναι η βασική μέτρηση γιαυποδοχές για ρομπότ κίνησης.


Σχετικά με εμάς

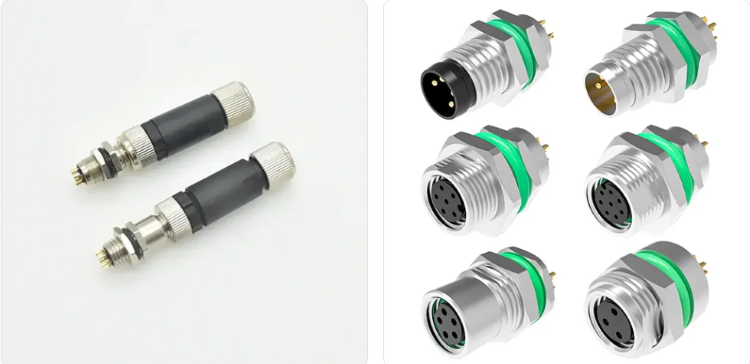
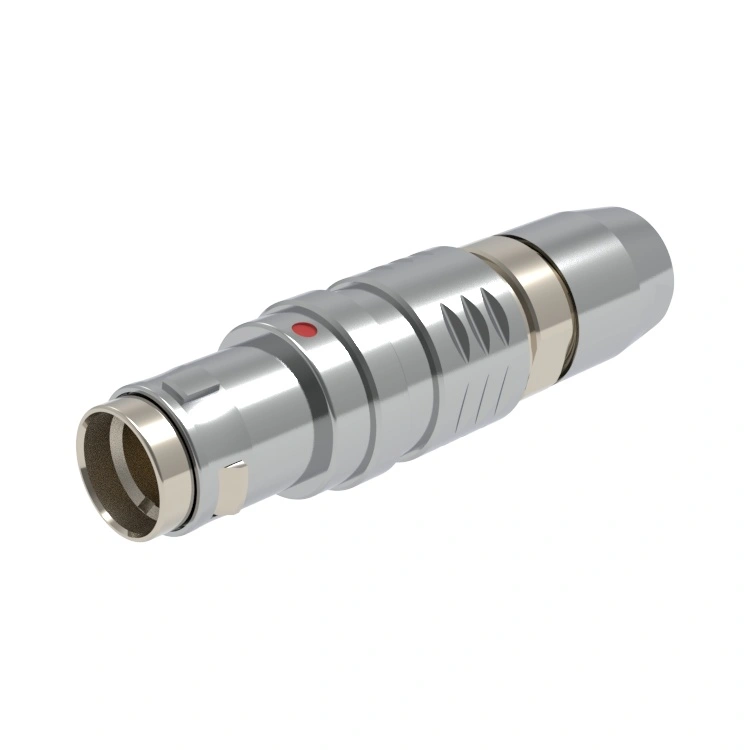
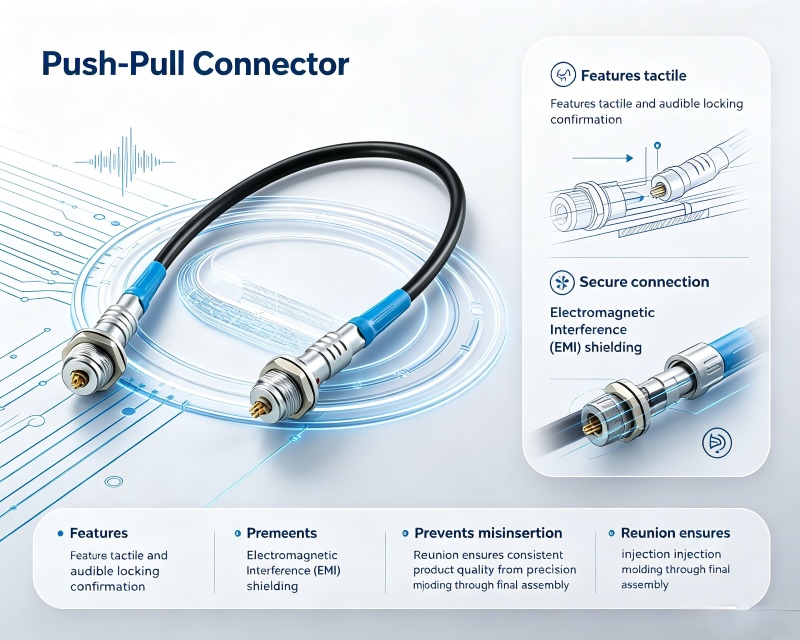
Η Reunion έχει εκτενή εμπειρία στους αυτοασφαλιζόμενους συνδέσμους push-pull. Ο ανθεκτικός στους κραδασμούς μηχανισμός ασφάλισης και ο συμπαγής σχεδιασμός του καλύπτουν τις απαιτήσεις μηχανικής αξιοπιστίας και εξοικονόμησης χώρου των ρομπότ κίνησης υψηλής ταχύτητας. Η επιλογή μιας σύνδεσης με βάση σενάρια αποτυχίας παρέχει μια πιο ακριβή αντιστοίχιση με τις πραγματικές ανάγκες από την απλή σύγκριση προδιαγραφών.


Σχετικά Νέα
Αφήστε μου ένα μήνυμα
X
Χρησιμοποιούμε cookies για να σας προσφέρουμε καλύτερη εμπειρία περιήγησης, να αναλύσουμε την επισκεψιμότητα του ιστότοπου και να εξατομικεύσουμε το περιεχόμενο. Χρησιμοποιώντας αυτόν τον ιστότοπο, συμφωνείτε με τη χρήση των cookies από εμάς. Πολιτική Απορρήτου
ΑπορρίπτωΑποδέχομαι